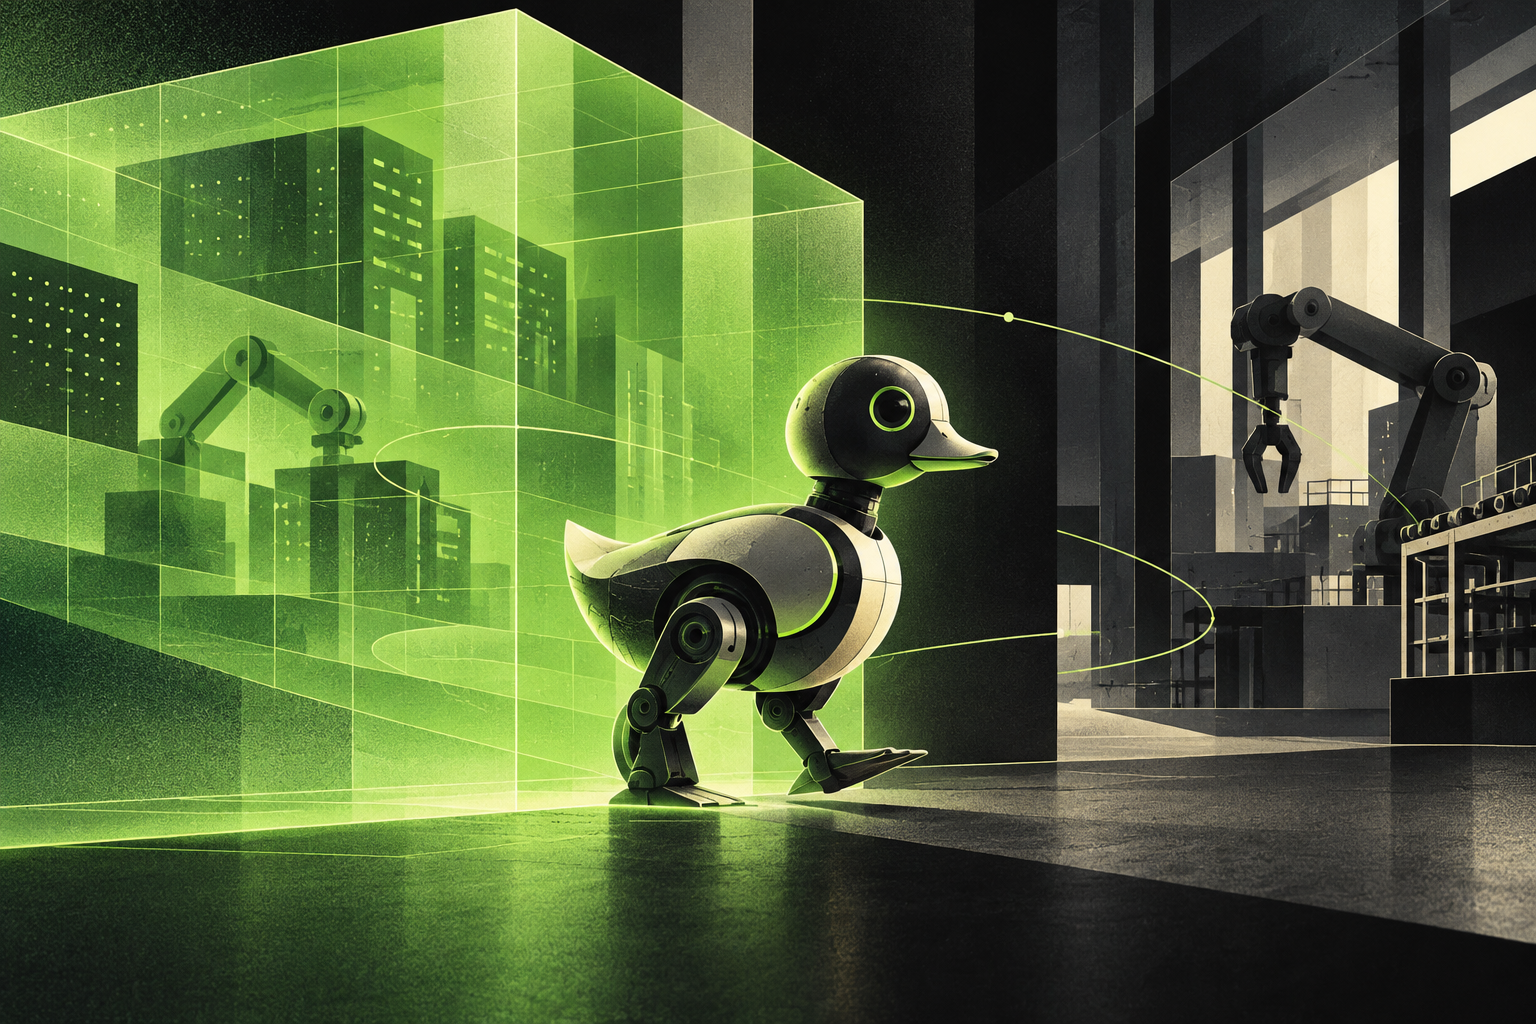
10월 21일, 베를린 템포드롬 무대에 작은 오리 로봇 네 마리🦆🦆🦆🦆가 등장했습니다. 엔비디아 최고경영자 젠슨 황의 GTC 베를린 기조연설 후반에 등장한 장면입니다. 가상 공간에서 익힌 동작을 실제 몸으로 보여준 이 로봇들은, 이번 행사에서 다룬 AI의 변화를 눈앞에 펼쳐 보였습니다.
GTC(GPU Technology Conference)는 개발자·연구자·기업 관계자가 모여 엔비디아의 기술과 활용 사례를 살펴보는 행사입니다. GPU에서 출발한 행사의 주제는 이제 AI 데이터센터와 기업용 AI, 로봇과 자동차까지 넓어졌습니다. 이번 베를린 행사도 10월 20일 워크숍을 시작으로 21~22일 콘퍼런스가 이어지며 100개가 넘는 세션을 선보였습니다. (행사 안내)
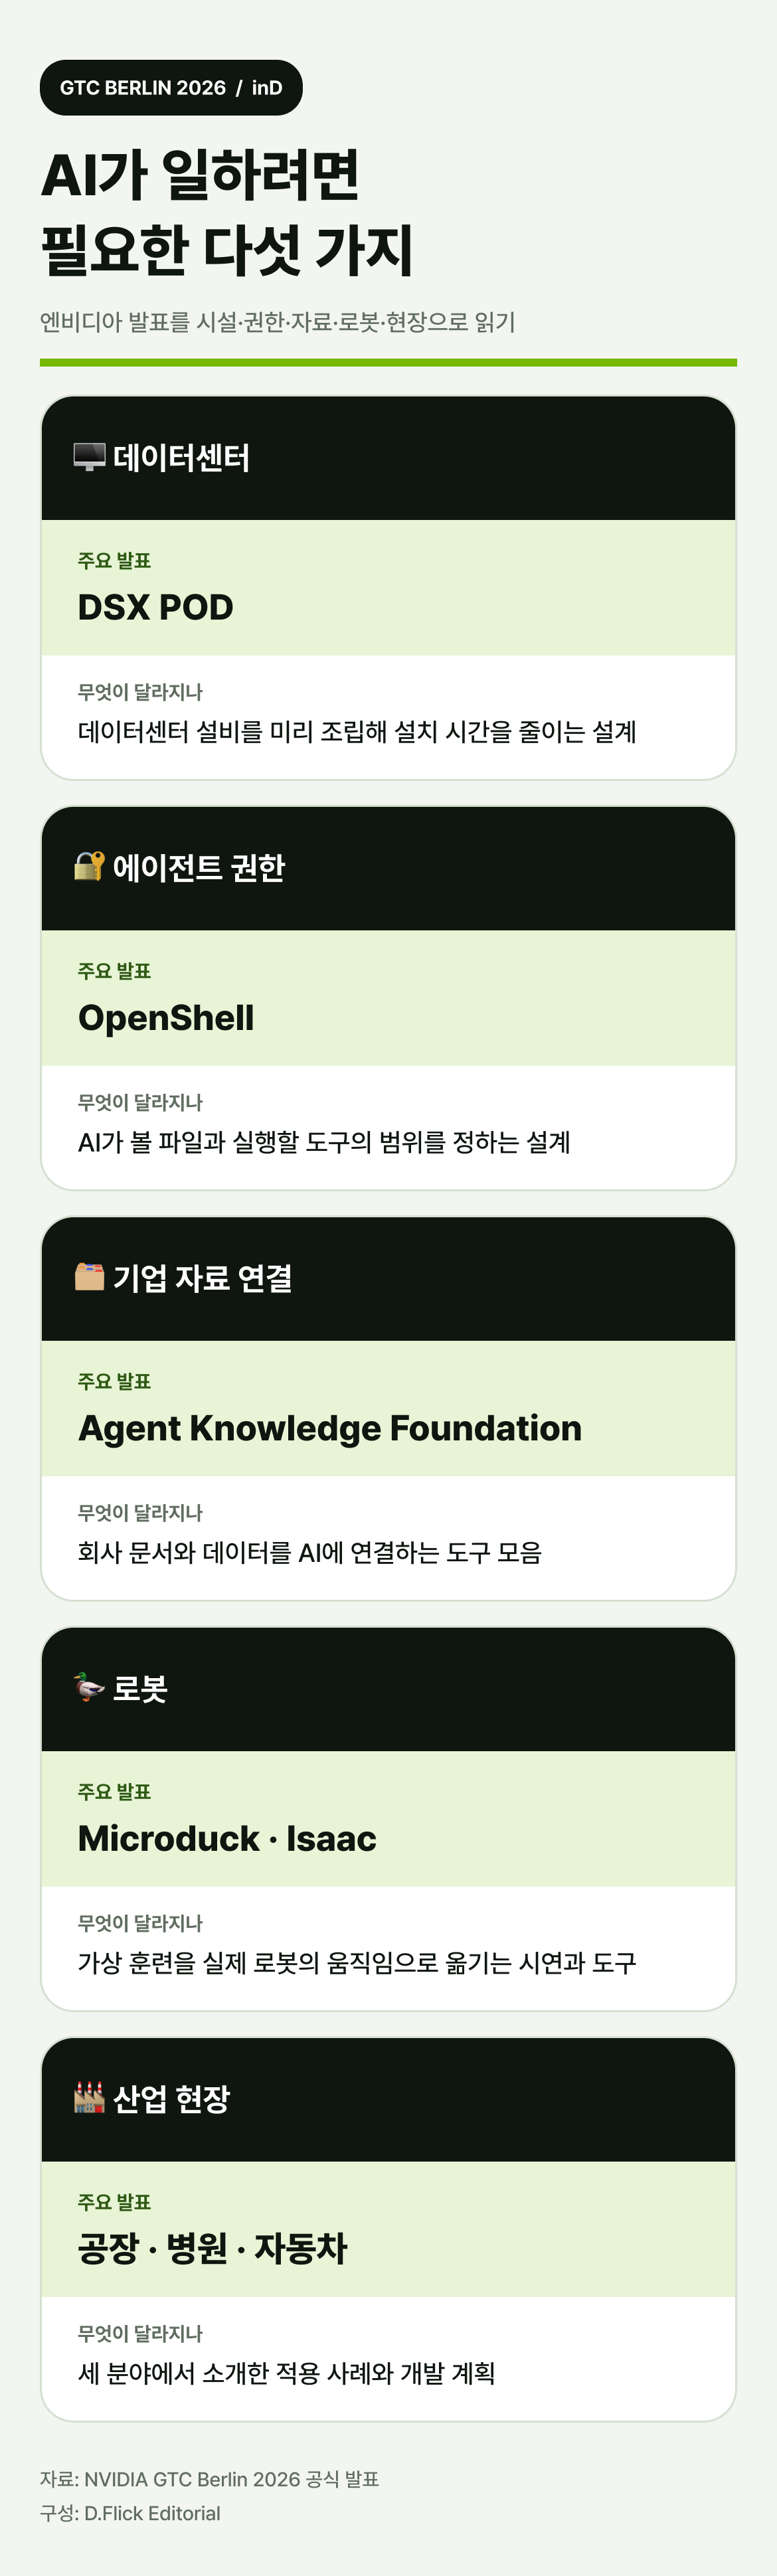
많은 발표를 연결하는 질문은 “AI가 실제 현장에서 일하려면 무엇이 필요한가?”였습니다. 무대 위 오리 로봇도 AI 모델에 더해 가상 공간의 훈련과 실제 기계에 적용하는 과정을 거쳐야 했습니다. 기업용 AI와 데이터센터에 관한 발표 역시 AI를 업무에 투입하기 위한 기반을 다뤘습니다. 이 관점에서 D.Flick 독자들이 주목할 내용을 다섯 가지로 짚어보겠습니다.
🏭 미리 조립하는 AI 데이터센터
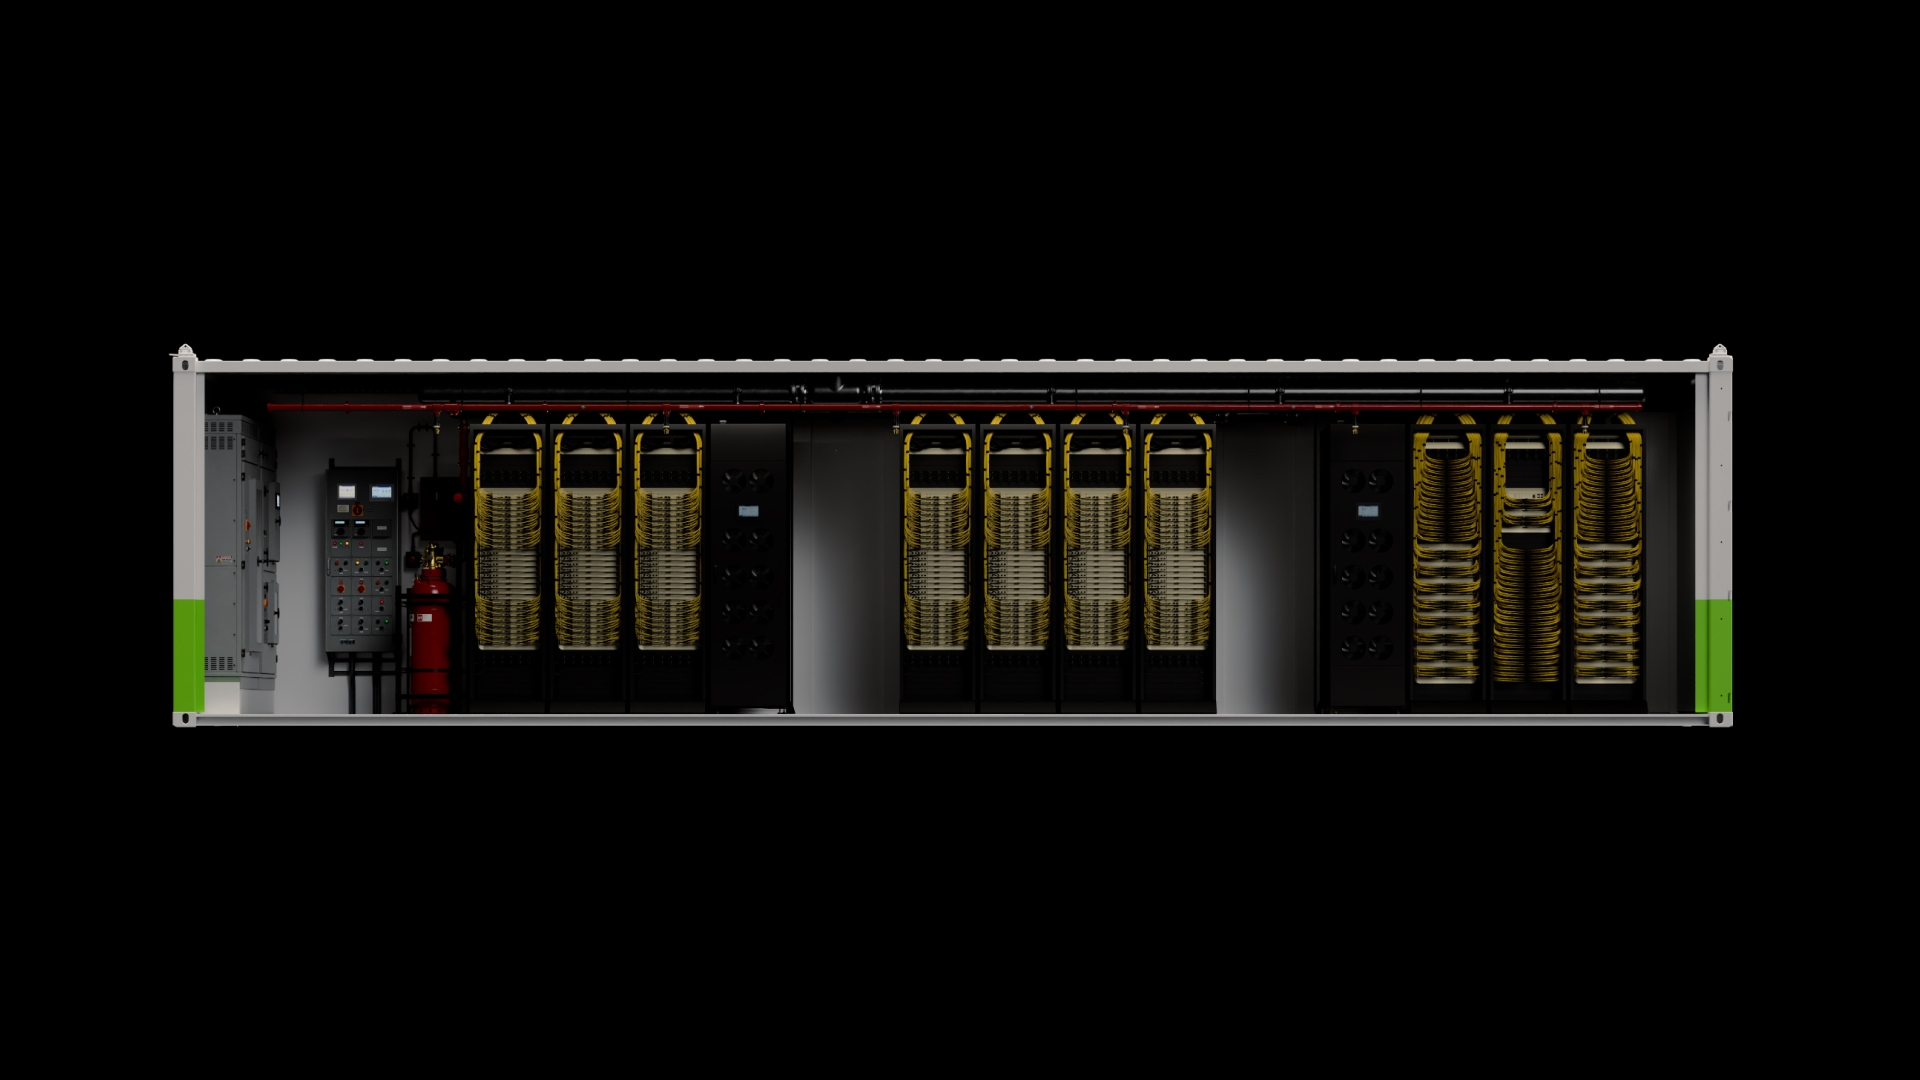
AI를 돌리는 데이터센터에는 컴퓨터만 있으면 되는 게 아닙니다. 많은 전기를 공급하고 장비의 열을 식히며, 컴퓨터들을 서로 연결할 설비도 필요합니다. 엔비디아가 발표한 DSX POD는 이런 장비를 컨테이너 형태로 미리 조립하고 점검한 뒤 설치 장소로 보내는 설계입니다. 케이블과 냉각 배관을 연결하고 장비가 제대로 작동하는지 살피는 일의 일부를 공장에서 마칩니다. (NVIDIA 공식 발표)
현장에 장비가 도착한 뒤 배선과 배관을 하나씩 맞추는 대신, 현장을 준비하는 동안 공장에서는 컨테이너를 조립하고 시험할 수 있습니다. 작업 순서를 바꿔 설치 시간을 줄이는 방식입니다.
엔비디아는 전기와 냉각수 등이 이미 준비된 장소에서 배치 기간을 기존 6개월에서 최단 14일로 줄이겠다는 목표를 제시했습니다. 데이터센터가 실제로 AI 작업을 시작하는 시점을 앞당기려는 것입니다. 이 수치는 현장 설비가 준비된 곳에서의 배치 목표이며, DSX POD의 협력사 공급은 2027년 초로 예정돼 있습니다.
🔐 AI 에이전트의 출입 규칙
AI 에이전트는 회사의 파일을 읽고, 연결된 도구로 작업도 합니다. 일정 관리를 맡긴 AI라면 캘린더는 필요하지만 급여 자료까지 열어둘 이유는 없습니다. 일을 맡길 때는 다음 범위를 정해야 합니다.
- 읽기 — 어떤 파일과 자료를 볼 수 있는가
- 실행 — 어떤 도구로 무슨 작업을 할 수 있는가
- 감시 — 정해진 범위를 벗어난 행동을 어떻게 확인하고 막을 것인가
엔비디아가 발표한 OpenShell Reference Architecture는 AI가 일하는 공간을 다른 시스템과 분리하고, 파일·네트워크·도구에 대한 접근 규칙을 적용하는 설계입니다. AI의 행동을 살피다가 정해진 범위를 벗어나면 막는 기능도 포함합니다. 사람에게 업무용 계정의 권한을 정해 주듯, AI에도 맡은 일에 맞는 권한을 주려는 것입니다.
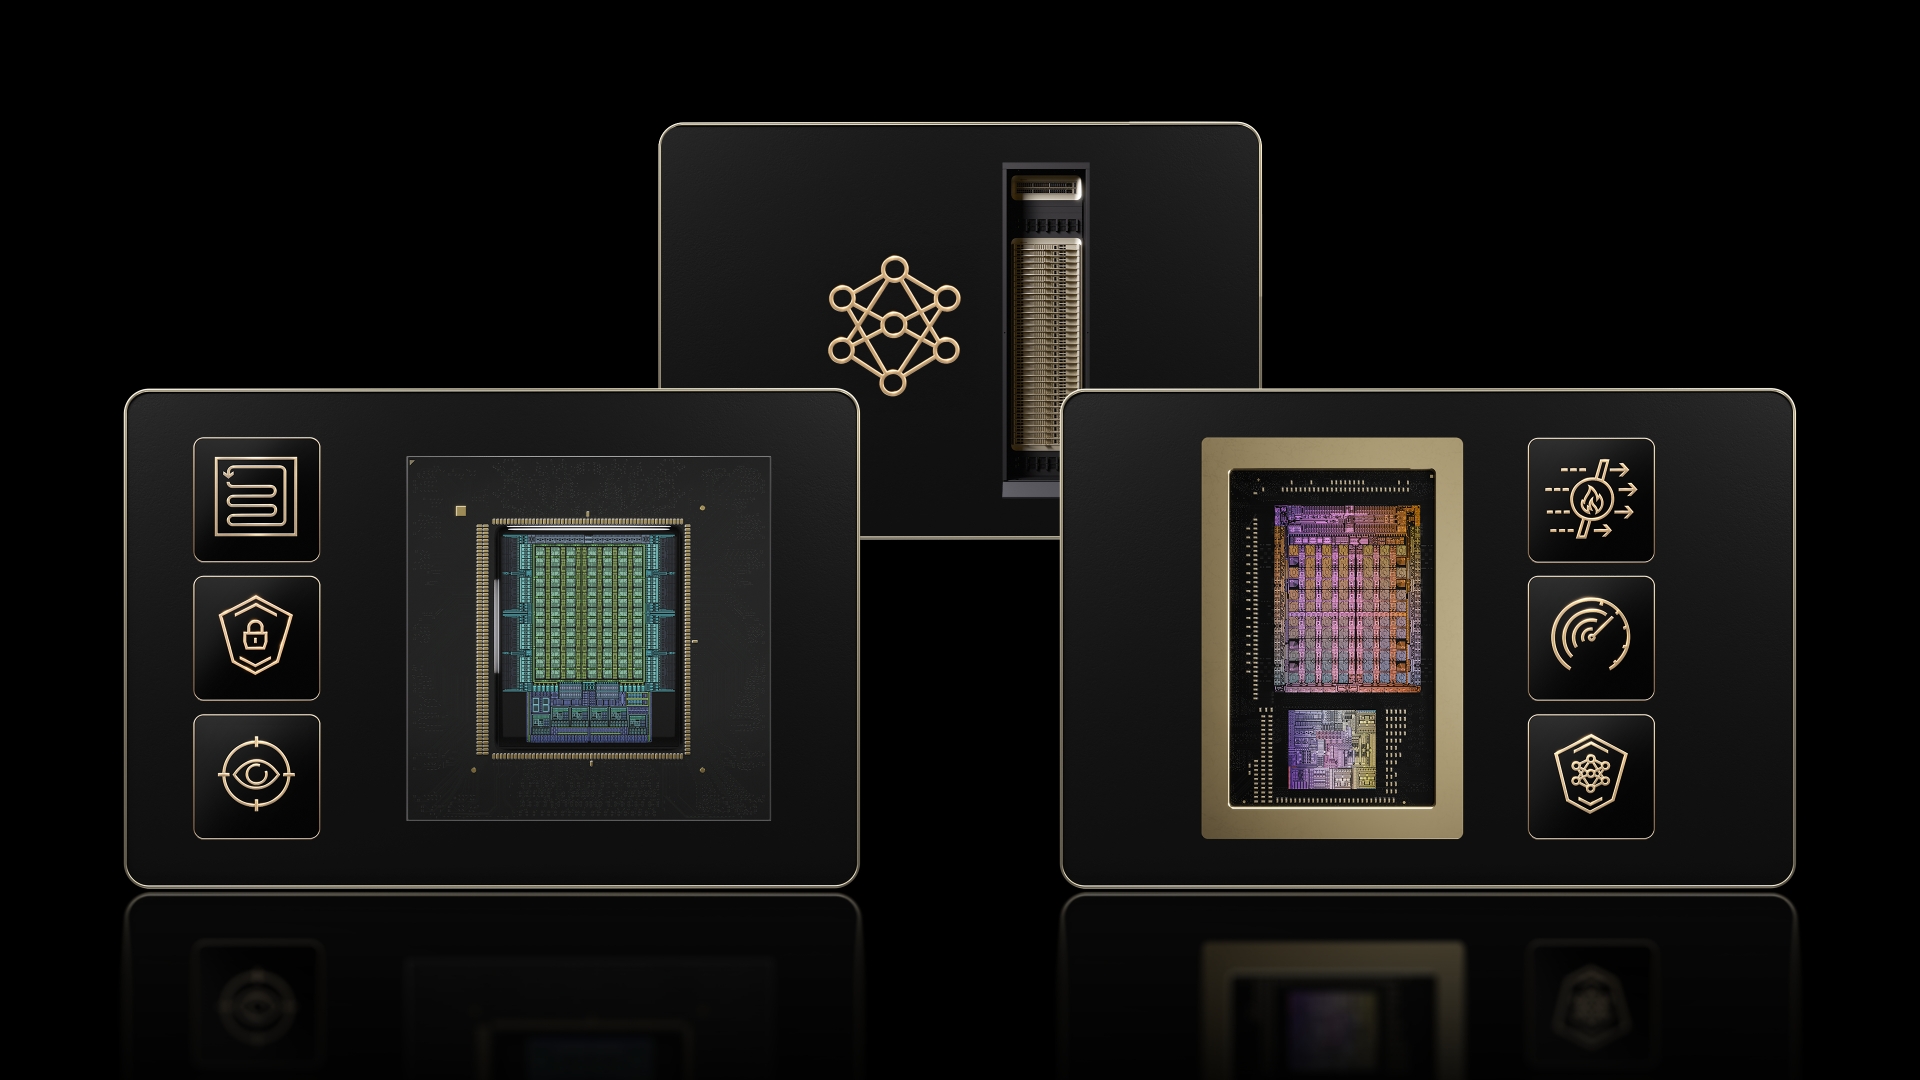
엔비디아는 이 설계를 Anthropic·Google·OpenAI 등 다른 회사의 모델을 사용하는 환경에도 적용하려 합니다. 기업이 AI 모델을 바꾸더라도 접근 규칙과 감시 체계는 이어서 관리하려는 구상입니다.
🧩 기업 자료를 읽는 맞춤형 AI
엔비디아는 글을 다루는 Nemotron, 로봇용 GR00T, 자율주행용 Alpamayo 등 여러 분야의 AI 모델을 소개했습니다. 기업이 공개된 모델을 가져와 자사 자료로 추가 학습시키고, 필요한 업무에 맞게 다듬는 방법도 설명했습니다. 이번 발표에는 새 모델뿐 아니라 이미 공개된 모델을 실제 업무에 쓰는 방법도 포함됐습니다.
회사의 문서와 데이터베이스를 AI에 연결하는 Agent Knowledge Foundation도 소개했습니다. 계약서나 보고서처럼 문장으로 된 자료와 데이터베이스에 정리된 정보를 AI가 찾을 수 있도록 돕는 도구 모음입니다. 앞서 나온 OpenShell이 AI의 접근 범위를 정한다면, 여기서는 허용된 자료를 업무에 활용하게 합니다.
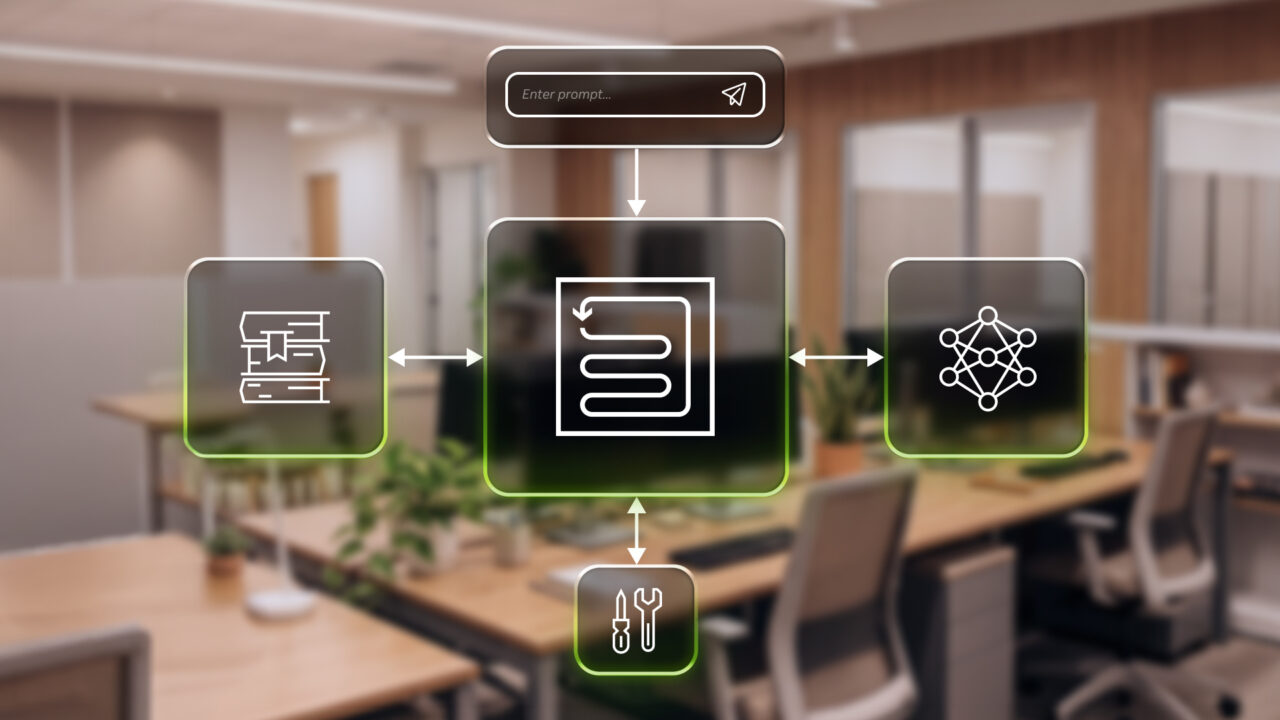
같은 AI 모델을 쓰더라도 어떤 자료를 연결하느냐에 따라 답할 수 있는 질문이 달라집니다. 기업용 AI를 만드는 일에는 모델 선택뿐 아니라, 자료를 연결하고 접근 권한을 정하는 작업도 포함됩니다.
🦆 가상 훈련을 마친 오리 로봇
기조연설 후반에 등장한 작은 로봇의 이름은 Microduck입니다. 허깅페이스와 Pollen Robotics가 공개한 로봇입니다. 엔비디아는 먼저 가상 공간에서 걷는 동작을 훈련시키고, 그 결과를 실제 Microduck에 적용하는 과정을 보여줬습니다. 화면 속 연습이 무대 위 움직임으로 이어진 장면입니다. (허깅페이스 기술 설명)
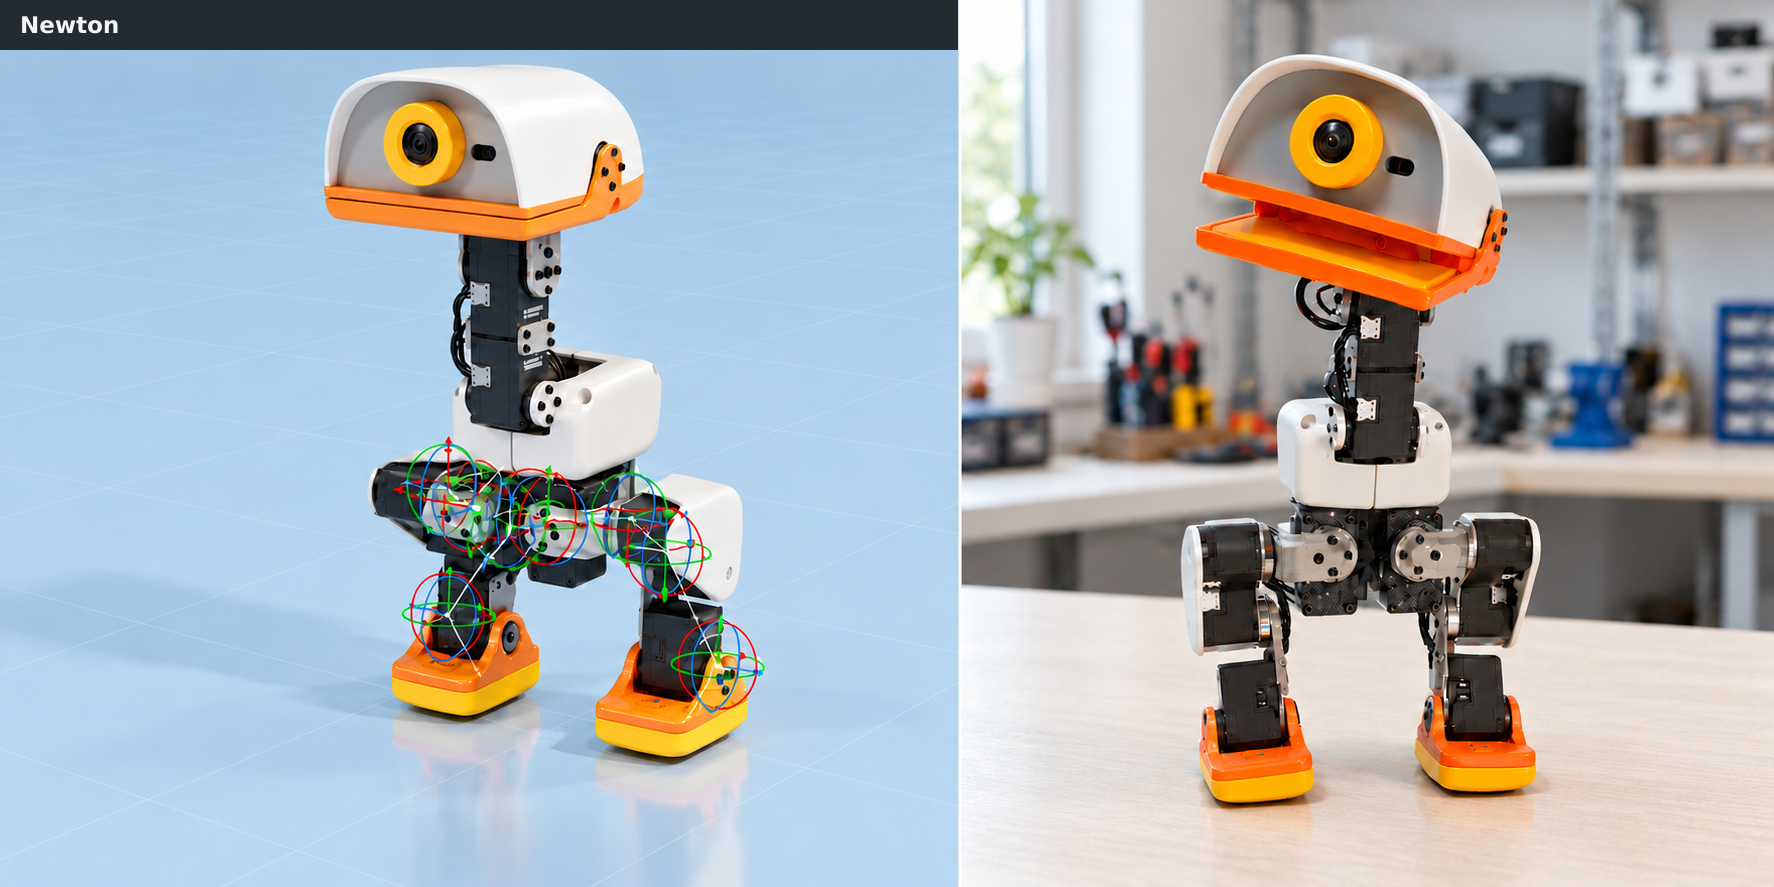
오리 로봇은 눈길을 끄는 시연이었지만, 엔비디아가 더 크게 내세운 것은 로봇 개발 도구 Isaac입니다. 로봇은 가상 공간에서 동작을 배워도 실제 몸에 옮기는 과정이 필요합니다. 그동안 개발자는 훈련 프로그램, 로봇을 움직이는 소프트웨어, 훈련 자료를 따로 연결해야 했습니다.
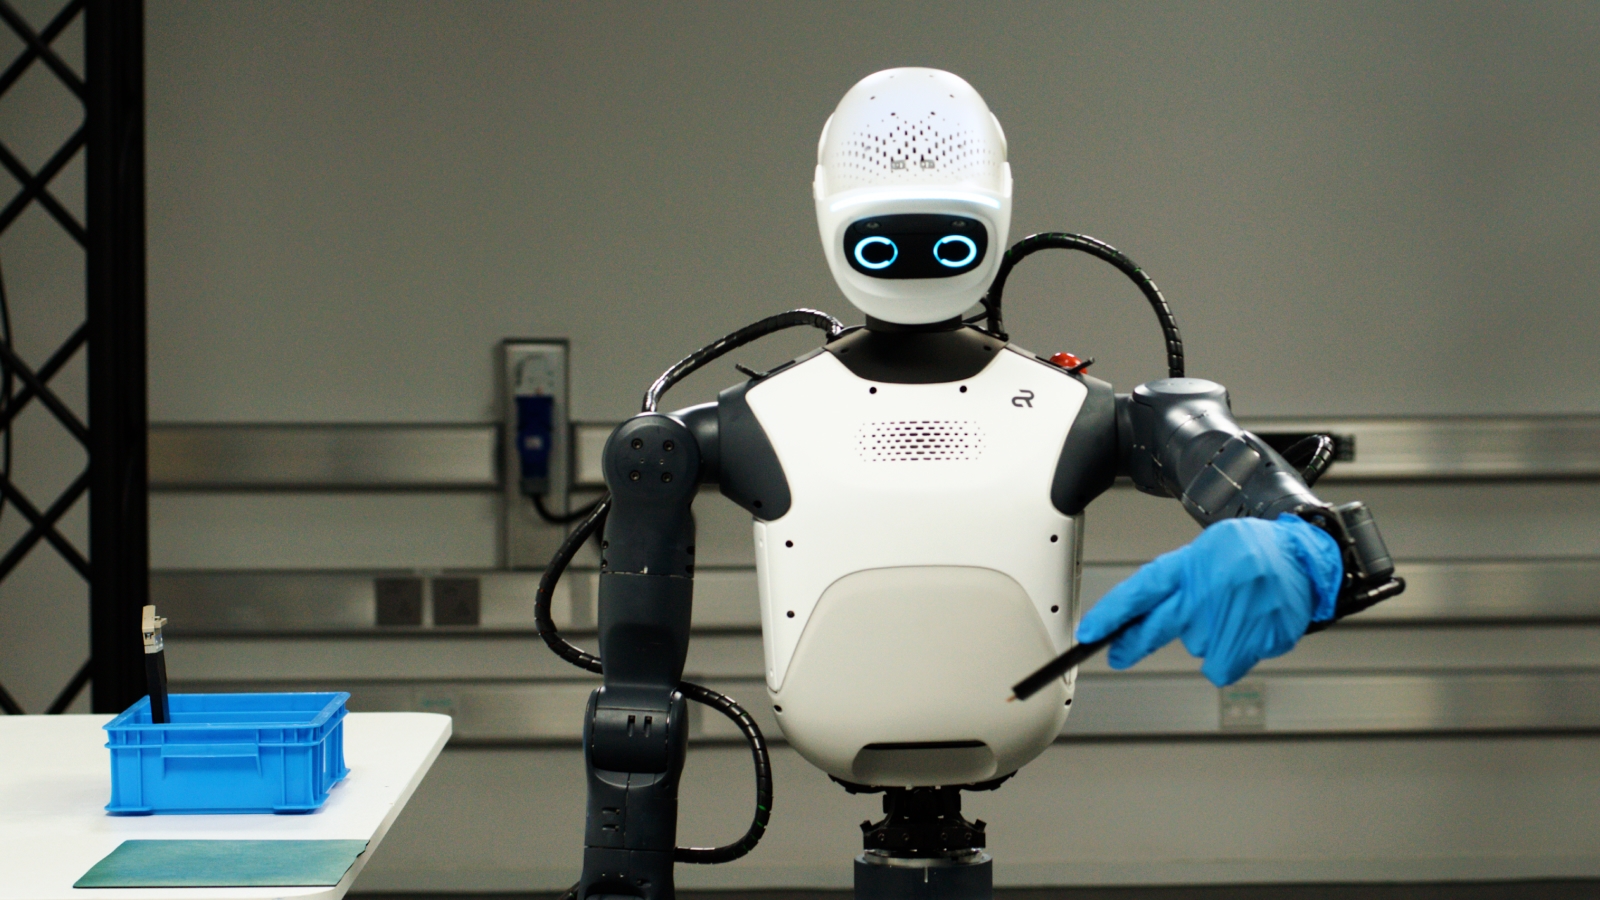
이번에 발표한 Isaac Lab 3.0은 로봇을 가상 공간에서 훈련하는 도구이고, Isaac OS는 배운 동작을 실제 로봇의 센서와 제어 장치에 연결하는 실행 환경입니다. 협력사 Agile Robots의 연구용 인간형 로봇 Agile ONE SN은 이 도구들을 함께 쓰도록 구성됐습니다. 엔비디아와 Agile Robots는 준비 시간을 몇 주에서 며칠로 줄일 수 있다고 설명했습니다. Isaac Lab 3.0은 현재 이용할 수 있고, Agile ONE SN의 제공 시점은 2027년 초입니다. (NVIDIA 로봇 발표)
🚗 공장·병원·도로의 AI 시험
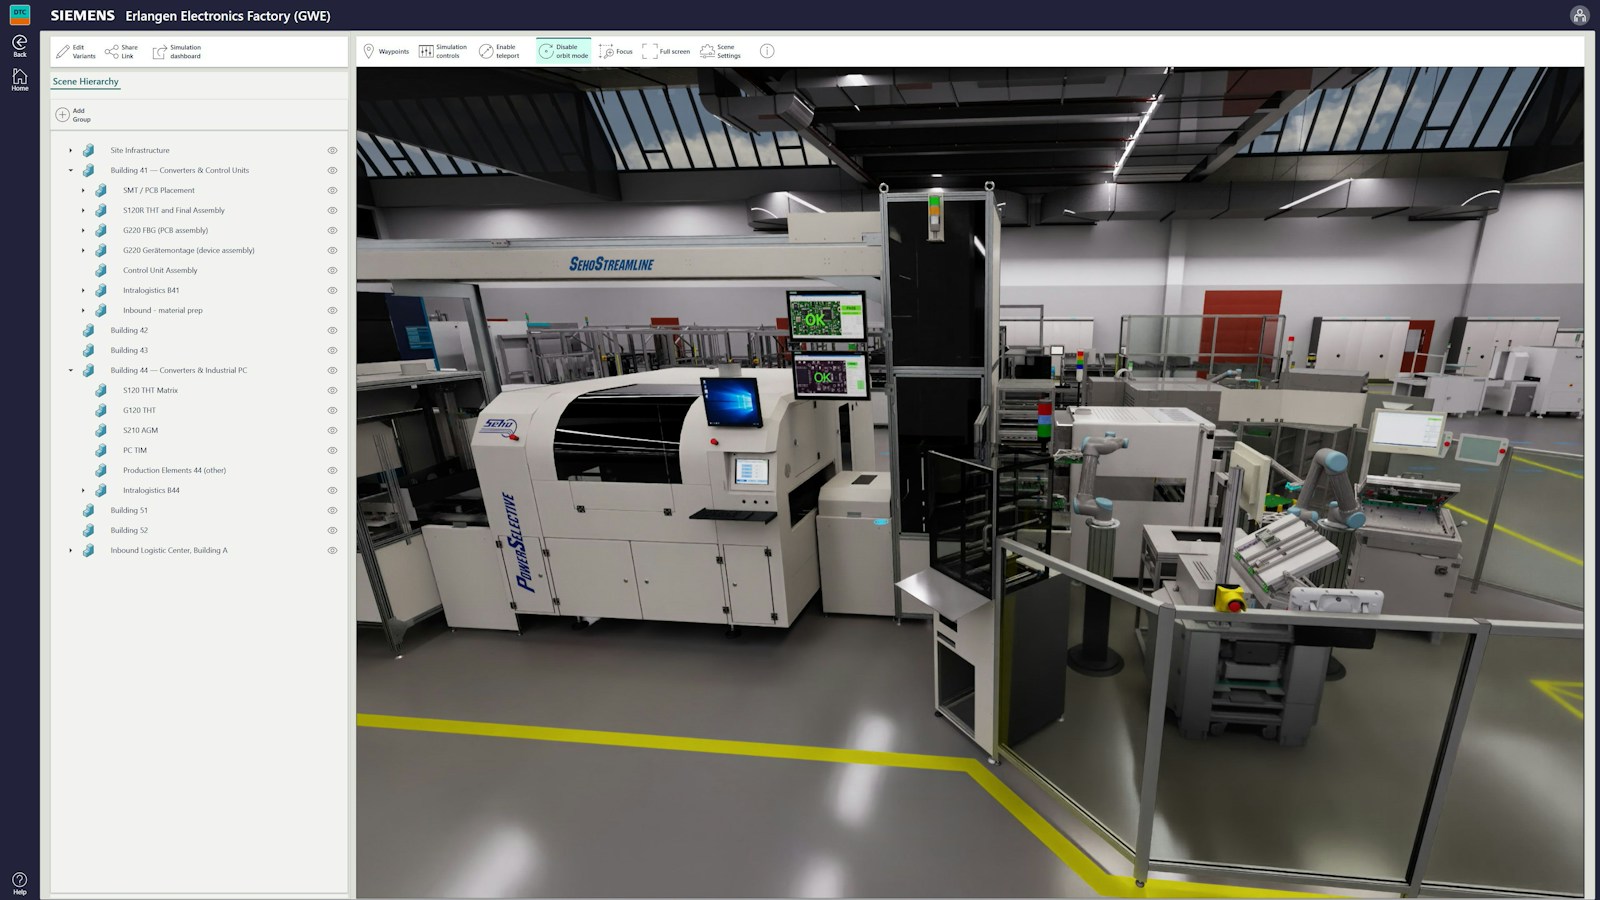
AI를 실제 현장에 쓰려는 사례도 나왔습니다. 지멘스는 실제 공장과 닮은 가상 공간인 디지털 트윈*에서 새로운 제품의 생산 방식을 시험했습니다. 의료 분야에서는 지멘스 헬시니어스가 환자의 움직임에 맞춰 방사선 치료를 조정하는 기술을 엔비디아와 개발하고 있다고 밝혔습니다.
자동차에서는 볼트, 메르세데스-벤츠, 볼보와의 협력을 소개했습니다. 볼보는 자율주행 개발 플랫폼 Hyperion과 소프트웨어 Alpamayo Stack을 채택했습니다. 볼트는 향후 로보택시 운영을 위해 도로 데이터를 모을 계획입니다. 공식 발표에 따르면 규제 승인을 전제로 2027년 마드리드에서 실제 주행 데이터를 수집할 예정입니다.
엔비디아는 차가 내리는 판단을 가상 시험과 실제 도로 시험으로 확인하는 Halos SAFE도 발표했습니다. 가상 환경에서 잘 달리는 차라도 현실의 도로에서는 다른 차량과 보행자, 날씨를 만나기 때문입니다. 이번 발표에서 볼보의 플랫폼 채택, 볼트의 데이터 수집 계획, 안전성 시험 체계는 서로 다른 진행 단계에 놓여 있습니다. 로봇과 자동차 분야에서는 시연 장면만큼 실제 환경에서의 시험 과정이 중요합니다. (NVIDIA 자동차 발표)

D.Flick Note
이번 GTC에서 소개된 기술을 모두 당장 현장에서 쓸 수 있는 것은 아닙니다. Isaac Lab 3.0은 지금 이용할 수 있지만, DSX POD와 Agile ONE SN은 2027년 초 공급 예정입니다.
그럼에도 이번 발표가 중요한 이유는 엔비디아가 AI를 도입하는 과정 전체를 한데 묶어 보여줬기 때문입니다. 데이터센터를 설치하고, AI가 회사 자료와 도구에 접근할 범위를 정하고, 로봇을 훈련하는 일까지 엔비디아의 기술로 이어집니다. AI 산업을 이끄는 기업이 이런 방식을 제시했다는 것은 다른 기업들이 무엇을 개발하고, 고객이 어떤 구성을 기대하게 될지에도 영향을 줄 수 있습니다.
출처
- Official · GTC Berlin 2026 행사 안내 — NVIDIA
- Official · GTC Berlin 2026 기조연설 정리 — NVIDIA
- Official · GTC Berlin 2026 전체 발표 목록 — NVIDIA
- Official · DSX POD 발표 — NVIDIA
- Official · OpenShell Reference Architecture 발표 — NVIDIA
- Official · Isaac 로봇 플랫폼 발표 — NVIDIA
- Official · Microduck 훈련과 실제 로봇 적용 — Hugging Face × NVIDIA
- Official · 유럽 자동차 협력 발표 — NVIDIA
용어 풀이
- 디지털 트윈*: 실제 공장이나 장비를 가상 공간에 재현해, 변경 사항을 현장에 적용하기 전에 시험하는 방식입니다.